
「ロボット」知っておきたい基礎知識
2026年9月16日
持続可能な社会の実現のために、革新的な技術開発が期待される「ロボット」。概況や課題など、社会実装に向けた道筋をわかりやすく解説しています。
1.ロボットとは?
現在ロボットは、製造業からサービス業まで、私たちの生活の中で幅広く活用されています。日本産業規格(JIS規格)※1では、ロボットとは「二つ以上の軸についてプログラムによって動作し、ある程度の自律性をもち、環境内で動作して所期の作業を実行する運動機構。」と定義されています。
※1 JIS B 0134:2015 (ISO 8373:2012) 以下同じ。
2.ロボットの分類
ロボットは大きく「産業用ロボット」と「サービスロボット」の2つに分けられます。
産業用ロボット
「産業用ロボット」は、主に製造業の生産現場での定型作業に使用されます。多くは人の手や腕を模したシンプルな機構で構成され、センサー技術などを活用して、作業を高い精度で繰り返すことで、人間にとって危険な作業などを代替し、自動化を実現しています。
JIS規格※1では、「自動制御され、再プログラム可能で、多目的なマニピュレータであり、3軸以上でプログラム可能で、1か所に固定して又は移動機能をもって、産業自動化の用途に用いられるロボット。」と定義されています。
代表的な産業用ロボットとしては、自動車製造ラインなどで使用される「多関節ロボット」、いわゆるロボットアームが挙げられます。これらは溶接や塗装、組み立て、搬送など、さまざまな工程で幅広く利用されています。また、食品工場では、加工やトレイ詰めなどの作業にも産業用ロボットが導入されており、効率化や品質向上に貢献しています。
近年では、人と同じ空間で作業できる「協働ロボット」も登場し、産業用ロボットの新しい分野として注目されています。リスクアセスメントを行い、用途や環境に応じた安全対策を講じることで、安全柵を設けずに人と協働できる点が評価され、さまざまな場面で実用化が進んでいます。
サービスロボット
「サービスロボット」は、人や設備にとって役立つ作業を行うロボットのうち、産業自動化の用途に用いるものを除いたロボットです。 また、JIS規格※1では、「人又は設備にとって有益な作業を実行するロボット。産業自動化の用途に用いるものを除く。」と定義されています。産業自動化の用途には、製造、検査、包装、組み立てなどがあります。同じ多関節ロボットでも、生産ラインで使われる場合は産業用ロボット、食事支援に使う場合はサービスロボットに分類されます。
つまり、工場の生産ラインなどで製造や検査、包装、組み立てなどを自動化するために使われるロボットが産業用ロボットで、それ以外の場面で、人の生活や仕事を支援するロボットがサービスロボットです。サービスロボットは、家庭や医療、介護、物流、農業、建設、インフラ点検、警備、施設清掃など、幅広い分野で活用が進んでいます。
3.ロボット開発の歴史
産業用ロボットの歴史は、1960年代の米国から始まります。1962年、米国ユニメーション社が世界初の実用産業用ロボットの販売を開始しました。当時の日本は、高度経済成長期にあり、深刻な労働力不足に直面していたため、産業用ロボットの輸入と並行して国内での開発も積極的に進めました。1969年、初の国産産業用ロボットが開発・実用化され、日本の産業用ロボット時代が幕を開けます。
1970年代から1980年代にかけて、産業用ロボットは普及期を迎えます。自動車産業を中心に溶接、塗装、組み立て工程への導入が進み、多関節型ロボットや座標型ロボットなど、現在の産業用ロボットの原型となる製品が次々と開発されました。センサー技術の発達により、繊細な作業も可能になっていきました。こうして、日本はグローバルな産業用ロボット開発の中心地となり、「日本製の産業用ロボット」が世界中で活用されるようになりました。
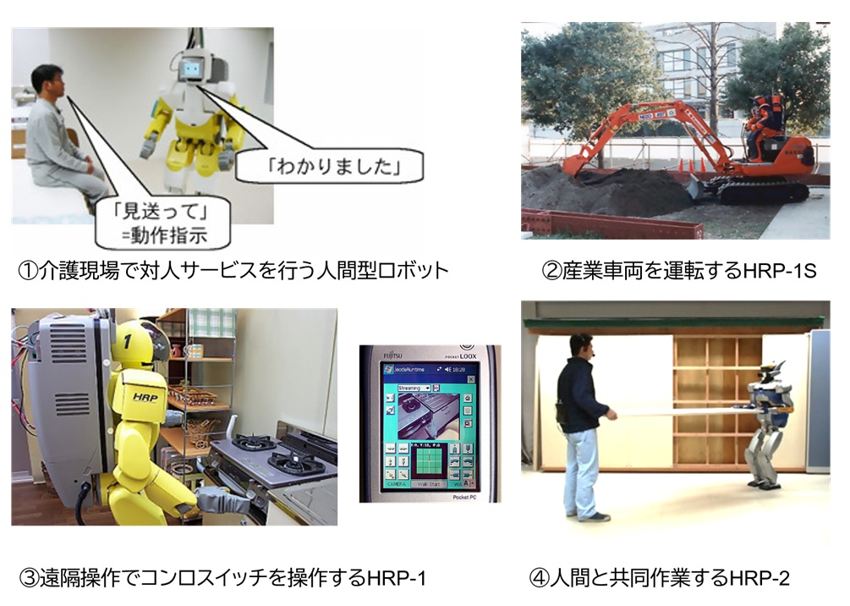
1990年代末から2000年代には、サービスロボットが萌芽期を迎えます。1996年に本田技研工業から人間型ロボット(ヒューマノイドロボット)「P1」が発表されたのを契機に、1998年NEDOは、ヒューマノイドロボットの研究開発用プラットフォームとそれを用いたアプリケーション開発を行う「人間協調・共存型ロボットシステム研究開発」プロジェクト(HRP)を立ち上げました。
5年間のHRPでは、前期2年間で研究の共通基盤となるプラットフォーム(人間型ロボットHRP-1、遠隔操作コックピット、仮想ロボットプラットフォーム)を開発し、続く後期3年間では、これらを用いて以下の5つの応用分野で研究開発を進めるとともに、人間型ロボットHRP-2を開発しました。
(1) 対人サービス分野
(2) ビル・ホーム管理サービス分野
(3) 屋外共同作業分野
(4) 産業車両等代行運転分野
(5) プラント保守分野
1999年にソニーからペット型ロボット「AIBO」、2000年に本田技研工業からヒューマノイドロボット「ASIMO」が登場し、サービスロボットへの関心が高まります。2002年には米国アイロボットから家庭用掃除ロボットが商品化され、サービスロボットの開発が加速しました。
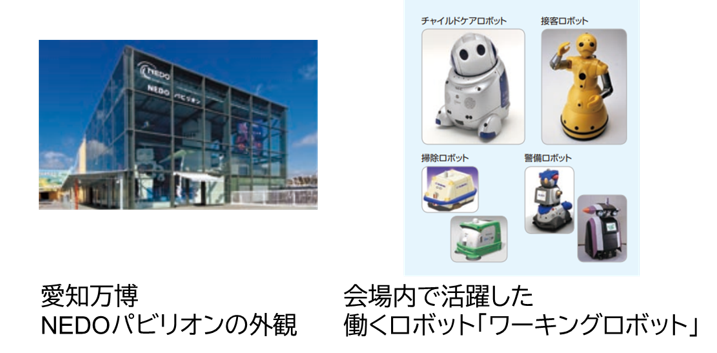
2005年に開催された愛知万博(愛・地球博)で、NEDOは、会場内で実際に働く、掃除ロボット・警備ロボット・接客ロボット、チャイルドケアロボット・次世代車いすロボットや、63種類のプロトタイプロボットなど、約100体のロボットを出展しました。
2010年代には倉庫内の物流効率化ロボットや産業現場での点検・作業支援ロボット、ドローン、コミュニケーションロボットなどが登場し、高齢者や障がい者の生活支援ロボット、アシストスーツなども開発され、サービスロボットの活用範囲は大きく広がりました。また、産業用ロボットの分野でも「協働ロボット」が出現し、普及が進みました。
さらに、2010年代以降は、センサーや情報処理技術の革新などを背景に、ロボット技術は大きな転換期を迎えます。単純な作業を実行するだけの機械から、環境をモデル化し、行動を生成する「自律型ロボット」へと、ロボット開発が進展しました。
日本政府はこの潮流を重視し、「ロボット大国」としての地位を維持するため、2014年にロボット革命実現会議を開催し、翌2015年には「ロボット新戦略」を打ち出し、NEDOは同年に「次世代人工知能・ロボット中核技術開発」プロジェクトを立ち上げ、新時代のロボット開発に向けた取り組みをスタートさせています。
4.フィジカルAIで進化するロボット
近年、ロボット分野で最も注目される技術革新は、AI(人工知能)との連携です。
従来のロボットは、あらかじめ決められた環境で、決められたタスクを正確かつ安定的に行う作業には強みがありました。一方、物流、建設、医療・介護、家庭などの現実の環境では、モノの位置が変わる、人が近づく、予期せぬ障害物が現れるなど、周囲の状況が常に変化します。こうした現場でロボットが働くためには、状況の変化を認識し、その時々に適した行動を選び、実際の動作につなげる能力が必要です。
そこで注目されているのが「フィジカルAI」です。一般に、フィジカルAIとは、文章や画像を扱うだけでなく、ロボットや機械を通じて現実世界の状況を認識し、判断し、実際の動作につなげるAIのことです。カメラやマイクなどの各種センサーから得た情報をAIが理解・判断し、その結果をロボットの動作に反映することで、変化する環境の中でも状況に応じた行動を可能にします。
この進化を支えているのが、画像、音声、動画、センサーデータなど、異なる種類の情報を組み合わせて扱うマルチモーダルAIです。人が目で見て、音を聞き、周囲の状況を総合的に判断するように、ロボットも複数の情報を組み合わせることで、より正確に状況を把握できるようになります。
さらに、さまざまなロボットの動作や現場で得られる実世界のデータを学習し、異なる作業や環境にも応用できるようにする「ロボット基盤モデル」の研究開発も進められています。これまでのロボットは、作業ごとに個別のプログラムや調整が必要でしたが、ロボット基盤モデルを活用することで、過去に学習した知識や動作を別の作業にも応用し、複雑な現場作業に対応できる可能性が広がります。
NEDOでは、フィジカルAIの開発基盤となる国産のマルチモーダルAI基盤モデルや、ロボット基盤モデルの研究開発を進めています。日本が強みを持つ製造業などの現場データを活用し、産業競争力の強化につなげることを目指しています。
5.人とロボットが共生する社会に向けて
2026年3月に策定され、同年5月に一部変更された「AIロボティクス戦略」では、ロボット基盤モデルの開発や現場データを活用する仕組みの構築を進め、製造、物流、建設、介護など幅広い分野へのAIロボットの社会実装を加速する方針が示されました。
ロボット技術は、労働生産性の向上による経済成長への貢献、危険・過酷作業からの解放、少子高齢社会における労働力確保や介助現場の改善、新たな産業やサービスの創出など、多様な恩恵が期待される技術です。その安全・安心な運用のために、NEDOは、技術開発と社会実装を並行して進めながら、ロボット技術が直面する課題を克服し、人とロボットが共生する新しい社会の実現を目指していきます。