
国立大学法人東海国立大学機構
物流現場における人間機械協調作業のためのデジタルツイン量子最適化
2026年7月現在
| 所在地 | 愛知県名古屋市 |
|---|---|
| 設立年 | 2020年 |
| 代表者名 | 松尾 清一機構長 |
| 事業領域・分野 | 情報・通信 |
| 事業年度 | 2023年度~2025年度 |
| 契約金額 | 225百万円 |
- 事業者Webサイト:国立大学法人東海国立大学機構
- 事業者へのお問い合わせ窓口:nedo-staff[*]ucl.nuee.nagoya-u.ac.jp
- NEDOへのお問い合わせ窓口:ai-robo_followup[*]ml.nedo.go.jp
- E-mailは上記アドレスの[*]を@に変えて使用してください。
事業名
量子・古典ハイブリッド技術のサイバー・フィジカル開発事業/量子・古典アプリケーション開発・実証
研究開発テーマ
物流現場における人間機械協調作業のためのデジタルツイン量子最適化
事業概要
EC市場拡大や人手不足に対応するため、物流倉庫を対象に、マルチカメラ映像や倉庫管理システム等のデータを統合したデジタルツインを構築するとともに、量子アニーリング・イジングマシンを活用した量子・古典ハイブリッド最適化技術を開発しました。人・荷物・設備の状態認識や、シフト割当とレイアウト最適化を同時に実施し、庫内作業の効率化を検証しました。
得られた成果と活用のイメージ
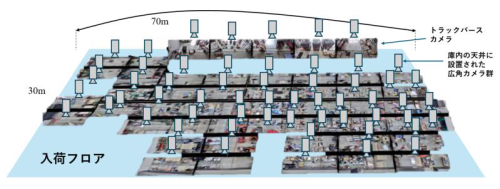
構築したカメラ基盤
マルチカメラ映像や作業ログ等から倉庫内の人・荷物・設備の状態を把握し、シミュレーション可能なデジタルツイン基盤を構築しました。さらに、量子・古典ハイブリッド最適化により、作業員のシフト割当と入荷場レイアウトを同時に最適化し、作業者の労働時間を約9~22%削減できることを示しました。これにより、作業の効率化や省人化が可能となり、将来の物流倉庫における量子アニーリングの実用化に向けた有効性を示しました。
最終更新日:2026年9月18日